179 月, 2024
国产机器人离线编程仿真软件
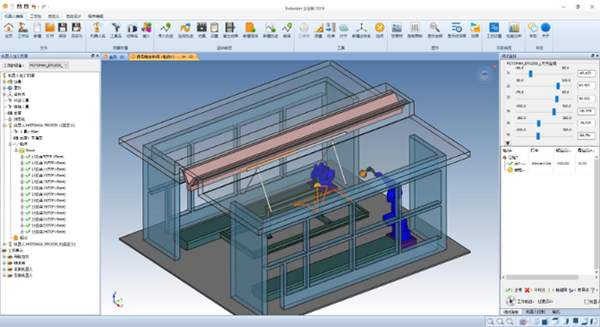
PQArt原RobotArt
什么是PQArt (原RobotArt)?
如果您正在做下面一件或几件事,那么您可能需要PQArt(原RobotArt)
给老板或用户呈报机器人工作站设计机器人编程,
尤其是采用示教编程方式比较复杂、困难
机器人选型更换零件批号生产,但不愿长时间停工
正在调研离线编程软件,但询价后惊讶于高昂的软件售价
核心功能
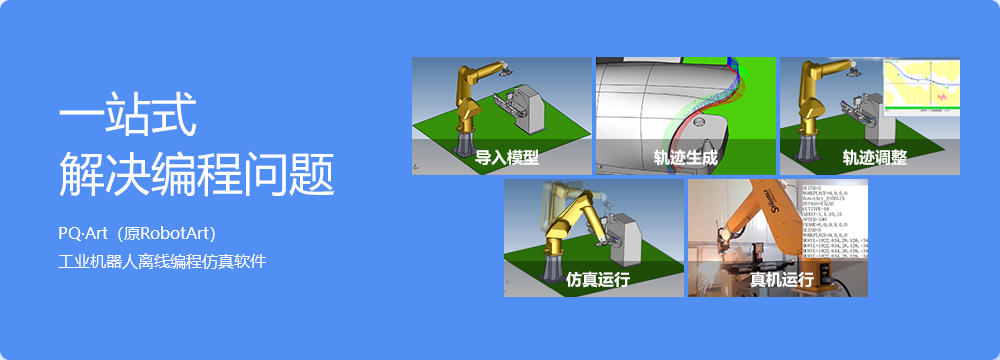
自主研发核心技术,解决复杂的编程问题
 立即下载
为什么选择PQArt(原RobotArt)?
 历经多年的技术积累与沉淀,凝练5大特点,6大核心技术国内外10万多用户的选择面向细分行业成熟的解决方案完善的线上、线下服务网络,覆盖国内主要机器人高密度区实时更新的在线使用手册、系统的在线视频课程,软件内嵌的问答服务,使得学习零障碍
核心功能
自主研发核心技术,解决复杂的编程问题
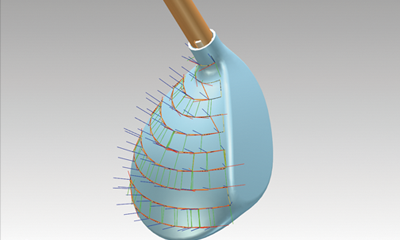
轨迹的生成与编辑
九大类生成轨迹方式,上百个轨迹参数,数十个参数化轨迹修改方式,总有一款适,数十个参数化轨迹修改方式,总有一款适,数十个参数化轨迹修改方式,总有一款适合您。
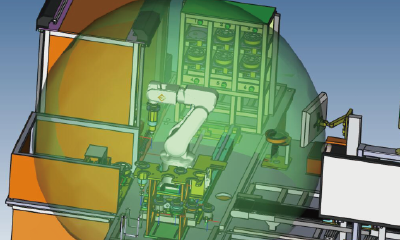
可达空间
软件不仅可以计算机器人的法兰位置的可达空间,也可以计算机器人末端执行器的可达空间,让您的工作站设
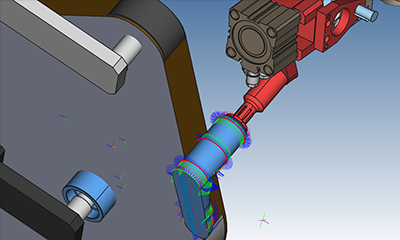
外部工具
机器人工作方式常见的有以下两种:①手持工具,零件固定。②手持零件,工具固定
169 月, 2024
Voxeldance Tango

为手办、珠宝和齿科行业量身定做的
DLP/LCD 3D打印切片软件!
Tango 4.0
立即试用
快,乐在其中
9大功能亮点
-
渲染优化5-10倍

-
零件导入速度优化5-10倍

-
自适应切片

-
灵活的手动支撑
使用支撑区域生成支撑

-
为零件添加同一类型支撑的不同脚本

-
新支撑类型:树支撑

-
包裹修复

-
全新支撑参数设置界面

-
个人参数一键同步至服务器

109 月, 2024
CATIA 3D公差标注
3D Tolerancing & Annotation Designer
这个功能是在CATIA V6(或者3DE CATIA)里面的APP应用模块

利用基于3D模型的设计,通过快速3D公差采用产品工程
完整的产品定义通过3D注释传达完整的产品制造信息,
通过完全符合标准的语义信息(如ISO, ANSI/ASME和JIS)连接从设计到制造的各个环节,
使用由单一平台交付的并发工程减少决策时间。


69 月, 2024

CATIA 3DEXPERIENCE
在 3DEXPERIENCE 平台上体验 CATIA 的强大功能
3DEXPERIENCE 平台使您能够通过对企业进行虚拟建模来更好地了解您的现实世界。通过使用强大的 3D 解决方案,您可以设计、模拟、测试和训练您的供应链、资产、产品和流程。虚拟孪生体验是一种动态且准确的虚拟模型,可让您评估物理变化、新产品、运营流程和中断的影响。它可以最大限度地降低成本和浪费,同时加快计划变更以应对动态条件。

3DEXPERIENCE 平台提供了执行操作程序的灵活性,同时支持从虚拟孪生体验模型实时访问可操作的情报、可追溯性和报告。

建设
为建筑、建筑、基础设施和城市规划项目提供虚拟孪生的强大功能
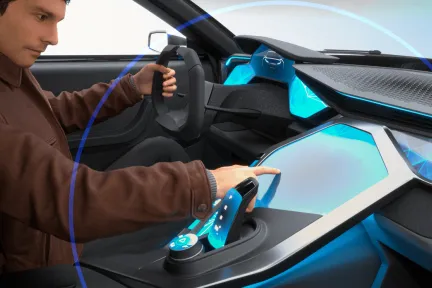
设计与造型
统一的工业设计工作流程解决方案
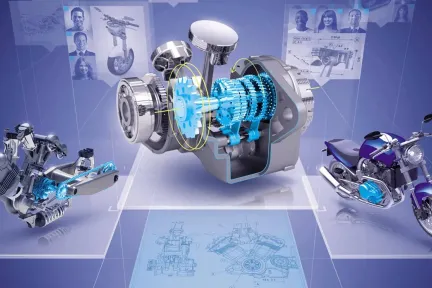
工程
实现高质量机械产品的快速开发
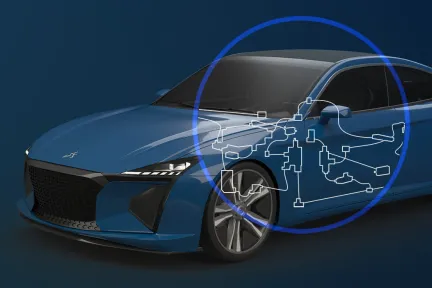
电气与流体工程
无缝集成在无缝设计流程中的一整套工程角色
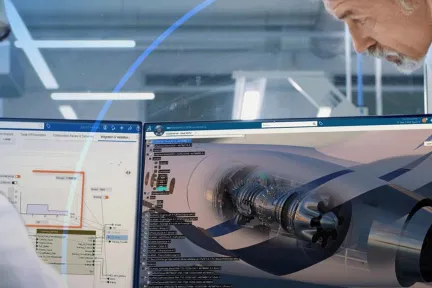
系统工程
端到端的基于模型的机电一体化解决方案和软件驱动的体验
一整套端到端 MBSE 解决方案
系统工程解决方案建立在行业验证的解决方案(CATIA Magic, Dymola, ControlBuild, Stimulus, CATIA SCANeR)之上,并集成到3DEXPERIENCE平台中,实现了从需求到系统设计再到虚拟验证和测试的统一和协作环境。 感谢行业标准的支持和工具的开放性,解决方案是模块化的,从点解决方案的快速采用到完全采用企业级实施。
我们的软件解决方案目前正在赋予各行各业的专业人士权力,包括航空航天与防御、运输与移动性、工业设备、高科技、基础设施与城市以及生命科学行业。这些解决方案为系统工程和基于模型的系统工程 (MBSE) 实践提供全面支持,以促进:
- 系统和学科建模和模拟
- 支持系统工程开发的所有阶段 – 从初始概念到设计、分析、验证和确认,再到产品生命周期的结束。
- 在系统环境中集成多学科,以简化接口管理、预测系统行为并加速硬件和软件设计的融合。
- 在流程中随时以虚拟方式体验系统的虚拟副本,从而增强解决方案优化和决策标记
- 系统联合与开放
- 支持跨不同创作工具的集成和联合系统工程数据。这确保了端到端的可追溯性,以便在工程变更发生时更轻松地进行合规性评估和有效的影响分析。
- 采用行业标准以支持工具、互操作性、语义完整性和扩展企业环境中的交换
- 系统治理:在监管环境中,能够在配置中维护一个集中、权威的单一事实来源,用于合规性评估。它提供对整个项目的系统工程活动的完全控制,确保有效的治理和管理。